Satelitski posnetek je prostorska mreža meritev elektromagnetnega valovanja. Njegovi pasovi opazujejo različne dele spektra in tako dopolnjujejo informacijo, ki jo vidimo na barvni fotografiji. Pri analizi ne potrebujemo le lepega prikaza, temveč tudi podatke o senzorju, času snemanja, obdelavi in kakovosti posameznih celic.
V poglavju bomo povezali fizikalne osnove zaznavanja s podatki v Pythonu. Spoznali bomo senzorje, predobdelavo, interpretacijo in klasifikacijo, na resničnem posnetku pa pregledali spektralne odzive, pripravili kompozite, uporabili masko kakovosti ter izračunali NDVI in NDWI. Nato bomo postopek umestili v sodobno delo s časovnimi vrstami, oblačnimi arhivi in strojnim učenjem. Predpostavljamo poznavanje maskiranih polj in rastrskih metapodatkov iz Poglavje 17.
Poglavje vsebinsko povzema in povezuje razlage iz knjige Daljinsko zaznavanje: zajem in fizikalne osnove iz poglavij 1 in 3–10, interpretacijo in obdelavo iz poglavij 13–18 ter povezovanje podatkov in uporabo iz poglavij 19–20 (Oštir 2006). Primeri Python in pregled sodobnih pristopov nadgrajujejo te osnove.
20.2 Opazovanje Zemlje: od meritve do informacije
Daljinsko zaznavanje pridobiva informacije o predmetu brez neposrednega stika z njim. Pri opazovanju Zemlje nas zanimajo povezani procesi na kopnem, v vodah, ozračju in ledenem pokrovu. Satelitski pogled omogoča prostorsko povezano in ponovljivo opazovanje območij, ki jih samo s terenskimi meritvami težko pokrijemo. Uvodno gradivo ESA An Introduction to Earth Observation s predavanjem Martina Woosterja postavlja opazovanje Zemlje prav v ta širši okvir spremljanja fizikalnih, kemijskih in bioloških sistemov.
Posnetek še ni odgovor na uporabniško vprašanje. Za spremljanje jezera moramo na primer razlikovati med zaznavanjem njegovega obrisa, merjenjem temperature in ocenjevanjem kakovosti vode. Vsaka naloga potrebuje druge podatke, obdelavo in preverjanje. S štirimi pasovi našega izreza lahko raziskujemo spektralne razlike med vodo in kopnim, ne moremo pa neposredno izmeriti temperature jezera.
Knjiga opisuje zaporedje od vira energije do uporabe informacije. V našem primeru ga lahko konkretiziramo takole (Oštir 2006, 13–14):
Korak
Kaj se dogaja pri opazovanju Bleda?
Vir energije
Sonce osvetljuje površje.
Pot skozi atmosfero
Del valovanja se sipa ali absorbira.
Interakcija s površjem
Voda, rastlinje in zgradbe različno odbijajo valovanje.
Zajem
Senzor MSI meri signal v posameznih spektralnih pasovih.
Prenos in obdelava
Meritve postanejo georeferenciran izdelek z metapodatki.
Interpretacija
S kompoziti, indeksi in drugimi postopki prepoznamo vzorce.
Uporaba
Rezultate povežemo z vprašanjem, na primer stanjem obale.
Terenske meritve zato ostajajo pomembne: pomagajo razložiti signal, umeriti modele in preveriti rezultate. Satelitska meritev pokriva ploskev celice, terenska pa pogosto majhno točko ali vzorec. Razliko v merilu in času upoštevamo že pri načrtovanju primerjave.
20.3 Od valovanja do spektralnega podpisa
20.3.1 Kateri del spektra opazujemo?
Elektromagnetno valovanje opisujemo z valovno dolžino \(\lambda\) in frekvenco \(\nu\), ki ju povezuje \(c=\lambda\nu\). Vidna svetloba je le del spektra. Za razumevanje posnetka je pomembno predvsem, ali opazujemo odbito Sončevo valovanje, lastno sevanje površja ali odziv na oddani signal (Oštir 2006, pogl. 3 in 6).
Območje oziroma način
Kaj predvsem opazujemo?
Pomembna omejitev
Vidna svetloba
Barvne razlike, pigmente in svetlost površja
Oblaki in meglica otežujejo pogled na tla.
Bližnja infrardeča (NIR)
Odziv rastlinja in razliko med vodo ter kopnim
NIR ni meritev temperature.
Kratkovalovna infrardeča (SWIR)
Razlike, povezane z vodo v materialih in njihovo sestavo
Interpretacija je odvisna od izbranega pasu.
Termična infrardeča
Lastno sevanje, povezano s temperaturo in emisivnostjo
Temperaturo površja ločimo od temperature zraka.
Mikrovalovi pri radarju
Povratno sipanje, povezano s strukturo, vlago in geometrijo
Signal ni optična odbojnost.
20.3.2 Atmosfera in površje spreminjata signal
Senzor ne zazna samo lastnosti opazovanega predmeta. Na poti skozi atmosfero se smer dela valovanja spremeni zaradi sipanja, del energije pa plini in delci absorbirajo. V nekaterih delih spektra je prehodnost večja; ta območja imenujemo atmosferska okna. Pasove izbiramo glede na merjeno lastnost in prehodnost atmosfere. Pri opazovanju ozračja pa so prav absorpcijske značilnosti lahko predmet meritve (Oštir 2006, pogl. 4).
Krajše valovne dolžine so posebej občutljive na molekularno sipanje. Aerosoli in oblaki dodatno spremenijo signal, zato modrikasta meglica na podobi ni nujno lastnost tal. Nad temno vodo lahko prispevek atmosfere predstavlja velik del zaznanega signala. To je eden razlogov, da zahtevna analiza kakovosti vode potrebuje več kot zgolj izračun NDWI.
Na površju se vpadna energija razdeli med odboj, absorpcijo in prehod skozi snov. Razmerja so odvisna od valovne dolžine, materiala in geometrije. Gladina mirne vode se lahko vede podobno zrcalu: majhna sprememba smeri opazovanja ali položaja Sonca lahko povzroči močan bleščav odboj. Hrapava površina energijo razprši drugače. Odbojnost zato ni povsem neodvisna od smeri osvetlitve in opazovanja (Oštir 2006, pogl. 5).
20.3.3 Spektralni podpis in mešani piksli
Optični pasivni senzor meri valovanje, ki prispe do njega po odboju in prehodu skozi atmosfero. Aktivni senzor, na primer radar, oddaja lastno valovanje in opazuje odziv. V nadaljevanju obravnavamo optične večspektralne podatke; postopkov ne prenašamo neposredno na radarske meritve.
Vegetacija v rdečem delu spektra zaradi pigmentov velik del svetlobe absorbira, v bližnjem infrardečem delu pa jo struktura listov močno odbija. Voda v bližnjem infrardečem delu praviloma odbija malo, gola tla pa imajo drugačen, pogosto bolj postopen potek odbojnosti. To so izhodišča za interpretacijo, ne nespremenljivi podpisi vseh primerov. Na odziv vplivajo vlaga, vrsta površine, mešanica materialov, osvetlitev in geometrija opazovanja (Oštir 2006, 31–35).
Ena celica lahko združuje travo, pot in senco. Tak mešani piksel ne predstavlja čistega razreda. Tudi visok NDVI sam po sebi ne določa vrste rastline ali njenega zdravstvenega stanja.
Pas senzorja zajame odziv v določenem intervalu valovnih dolžin, ne v eni sami neskončno ozki točki. Štirje pasovi našega izreza zato dajejo štiri delne informacije o spektralnem odzivu. Podobna svetlost dveh površin v rdečem pasu še ne pomeni, da bosta podobni tudi v NIR. Prav kombiniranje teh razlik omogoča večspektralno analizo (Oštir 2006, 175–76).
20.4 Platforme, tirnice in vrste senzorjev
Meritve lahko izvajamo s tal, brezpilotnika, letala ali satelita. Satelit omogoča ponavljajoče opazovanje velikih območij, letalski ali terenski zajem pa pogosto zagotovi podrobnejše podatke za lokalno raziskavo. Izbor platforme je povezan z velikostjo območja, potrebnim merilom, pogostostjo opazovanj in dostopnostjo podatkov (Oštir 2006, pogl. 6).
Geostacionarni satelit ostaja približno nad istim mestom ekvatorja in pogosto opazuje velik del Zemljine plošče. To je uporabno pri spremljanju hitrega razvoja vremena. Skoraj polarne tirnice omogočajo pokrivanje različnih geografskih širin, ko se Zemlja vrti pod satelitom. Pri Sončevo sinhronih tirnicah satelit območje opazuje ob približno primerljivem lokalnem Sončevem času. S tem se del razlik osvetlitve zmanjša, sezonske razlike pa ostanejo.
Pri skenirajočih optičnih instrumentih lahko vrstice nastajajo s prečnim skeniranjem ali z nizom detektorjev, ki ob gibanju platforme zaporedno zajema površje. Posnetek zato ni nujno trenutna fotografija celotnega območja: različni deli nastanejo ob nekoliko različnih časih. Geometrijski model in časovni podatki so del pravilne umestitve meritev (Oštir 2006, pogl. 8).
Radar in lidar sta aktivna načina zaznavanja, vendar merita različne lastnosti. Radar uporablja mikrovalove, pri čemer na odziv vplivajo hrapavost, vlaga, polarizacija in vpadni kot. Značilna zrnata tekstura (speckle) je posledica koherentnega zaznavanja. Stranski pogled v razgibanem reliefu povzroči skrajšanje pobočij, prekrivanje odzivov in radarske sence. Lidar z laserskimi impulzi in meritvijo časa potovanja določa razdalje ter omogoča oblake točk in modele višin, predstavljene v Poglavje 19.
20.4.1 Od merilne geometrije do kartografske mreže
Polje števil še ni nujno karta na pravilni pravokotni mreži. Oblika podatkov je odvisna od načina zajema in stopnje obdelave. Primeri v spremljevalnem repozitoriju knjige Earth Observation Using Python dobro pokažejo razlike med pasom zajema, geostacionarno mrežo in kartografskim prikazom; spodnjo razlago povezujemo z našim postopkom in jo izvajamo z lastnimi primeri.
Oblika podatkov
Kako so podane lokacije
Kaj preverimo pred analizo
Pas zajema (swath)
Pogosto z dvodimenzionalnima poljema zemljepisne širine in dolžine za posamezne meritve
Nepravilnost mreže, vrstni red zajema, luknje in kakovost celic
Fiksna satelitska mreža
Z vrsticami in stolpci v projekciji senzorja, na primer geostacionarni projekciji
Parametre projekcije, višino satelita, vidni rob Zemlje in geolokacijo
Ortorektificirana ploščica
Z afino transformacijo, CRS in pravilno mrežo
Velikost celice, obseg, raven izdelka in medsebojno registracijo pasov
imshow() zna prikazati katerokoli dvodimenzionalno polje, vendar brez koordinat pokaže le vrstice in stolpce. Pri pasu zajema potrebujemo geolokacijo vsake meritve; pri geostacionarnem senzorju projekcijske parametre iz datoteke; šele nato lahko rezultat primerjamo z drugimi kartami. Razteg pravokotnika čez izbrani geografski obseg ni georeferenciranje.
Prevzorčenje je potrebno, ko podatke prenesemo na skupno mrežo, njegova metoda pa je del pomena rezultata. Najbližji sosed ohrani izvorne kategorije, bilinearna in kubična interpolacija pa tvorita nove zvezne vrednosti. Pri grobem pasu zajema mora biti omejena tudi največja dovoljena razdalja do meritve, sicer lahko algoritem zapolni območje, ki ga senzor dejansko ni veljavno opazoval. Primerjavo teh postopkov prikazuje zvezek Gridding operations.
Naš Sentinel-2 L2A je že ortorektificiran kartografski izdelek. Kljub temu njegovi sloji nimajo vsi iste mreže: spektralni pasovi B02, B03, B04 in B08 imajo celico 10 m, SCL pa 20 m. V nadaljevanju najprej preverimo obe transformaciji in nato SCL enkrat poravnamo z najbližjim sosedom. S tem ohranimo oznake razredov, ne ustvarimo pa 10-metrske informacije o kakovosti.
20.5 Štiri vrste ločljivosti
Vrsta
Vprašanje pri izbiri podatkov
Prostorska
Kako majhne prostorske razlike lahko zaznamo?
Spektralna
Katera območja spektra in kako ozke pasove merimo?
Radiometrična
Kako drobne razlike signala lahko ločimo?
Časovna
Kako pogosto lahko opazujemo isto območje?
Velikost zapisane celice ni vedno enaka dejanski prostorski ločljivosti. Tudi pogosti preleti ne pomenijo enako pogostih uporabnih optičnih meritev: pogled lahko zakrijejo oblaki. Radiometrične kakovosti ne ocenjujemo samo po podatkovnem tipu datoteke; float32 lahko vsebuje tudi pretvorjene celoštevilske meritve (Oštir 2006, 47–54).
Ločljivosti obravnavamo skupaj. Ozek spektralni pas zajame manj energije kot širok, majhna celica pa manj kot velika, če so druge okoliščine enake. Več podrobnosti zato ni brez stroškov za razmerje med signalom in šumom, količino podatkov ali pokritost. Za obris manjšega ribnika potrebujemo drugačno kombinacijo ločljivosti kot za spremljanje suše na ravni države.
Pri našem 10-metrskem izrezu posamezna celica predstavlja 100 m². Ozka cesta, pomol ali del obale je lahko ožji od celice, zato njegov odziv delimo s sosednjim površjem. Veliko povečanje slike na zaslonu tega ne odpravi. Pomembni so tudi datum, čas zajema in dolžina obdobja brez uporabnih opazovanj.
20.6 Predobdelava: pripravimo primerljive meritve
Predobdelava odpravlja ali zmanjšuje vplive zajema, ki bi jih sicer zamenjali za lastnosti površja. Del postopkov je že vključen v kupljeni ali preneseni izdelek, del je odvisen od naše naloge. Najprej ugotovimo, kaj je ponudnik že izvedel (Oštir 2006, pogl. 15).
20.6.1 Kalibracija in atmosferski popravki
Digitalna vrednost (DN) je zapis meritve. S kalibracijskimi podatki jo povežemo s fizikalno količino, na primer radianco ali odbojnostjo. Radianca opisuje usmerjeno sevanje, odbojnost pa relativni odziv glede na osvetlitev. Ti količini nista zamenljivi in nimata enakih enot.
Atmosferska korekcija oceni vpliv sipanja in absorpcije. Odbojnost na vrhu atmosfere zato razlikujemo od ocenjene odbojnosti površja. Popravek ne pomeni, da je vsaka celica brez napake; posebej zahtevni ostajajo oblaki, njihove sence, aerosoli in območja ob zelo svetlih ali temnih površinah. Tudi izdelek z atmosfersko korekcijo še potrebuje preverjanje kakovosti.
20.6.2 Geometrijski popravki in registracija
Georeferenciranje poveže meritev s koordinatami. Ortorektifikacija upošteva geometrijo snemanja in relief, registracija pa poravna podobe med seboj. Pri primerjavi datumov lahko že manjši premik ustvari navidezno spremembo ob ostri meji, na primer obali ali robu gozda. Enaka oznaka CRS zato še ne pomeni enakih mrež ali dobre medsebojne poravnave (Oštir 2006, 125–29).
Pri prevzorčenju najbližji sosed ohrani eno od izvornih vrednosti, interpolacijske metode pa iz sosednjih meritev ustvarijo novo. Kategorij SCL zato ne povprečimo. Pri spektralnih pasovih izbiro prilagodimo cilju ter preprečimo, da bi NoData sodeloval pri računu. Več zaporednih pretvorb lahko spreminja podatke; smiselno je najprej določiti končno mrežo.
20.6.3 Osvetlitev reliefa in kakovost
Dve enaki površini sta lahko različno svetli, ker sta njuni pobočji različno obrnjeni proti Soncu. Topografski popravki poskušajo ta vpliv zmanjšati z modelom višin in geometrijo osvetlitve. To je povezava z naklonom, ekspozicijo in senčenjem iz Poglavje 19. Popravek atmosfere in popravek osvetlitve terena rešujeta različna problema (Oštir 2006, 131–32).
Ločimo še maskiranje, ki problematično meritev izloči, od interpolacije, ki manjkajočo vrednost oceni. Ocena mora ostati označena kot ocena. V tem poglavju vrzeli ohranimo; zanje ne ustvarjamo nadomestnih satelitskih meritev.
20.7 Pasovi in ravni obdelave
Uporabimo posnetek Sentinel-2B za Bled. Spodnja tabela prikazuje izbrane pasove in njihovo izvorno velikost celice; priloženi izrez vsebuje prve štiri na skupni 10-metrski mreži.
Pas
Območje
Izvorna celica
Uporaba v poglavju
B02
Modra
10 m
Naravni barvni kompozit
B03
Zelena
10 m
Kompozit in NDWI
B04
Rdeča
10 m
Kompozit in NDVI
B08
Bližnja infrardeča (NIR)
10 m
Lažni kompozit in indeksi
B11
Kratkovalovna infrardeča (SWIR)
20 m
Nadaljnje analize vlage
Izdelek L1C podaja odbojnost na vrhu atmosfere, L2A pa odbojnost površja po atmosferskih popravkih. Pri izvornih izdelkih L2A je treba digitalne vrednosti pretvoriti z ustreznim faktorjem in odmikom iz metapodatkov. Splošna oblika je \(\rho_i=(DN_i+o_i)/Q_i\). NoData izločimo pred pretvorbo. Nekateri ponudniki odbojnost že pretvorijo, zato iste korekcije ne izvedemo dvakrat. Podrobnosti izdelkov in pasov določa uradna dokumentacija Sentinel-2.
Skupni množilni faktor se v normirani razliki lahko izniči, aditivni odmik pa ne. Pravilo »vse delimo z 10000« zato ni splošno veljavna rešitev za vse vire. Natančen postopek vedno prilagodimo izdelku.
20.8 Lokalni podatki in kakovost
Uporabljamo resnični posnetek Sentinel-2B z dne 14. junija 2021, zajet ob 10:07:53 UTC. Izrez velikosti 6 × 6 km vključuje Blejsko jezero, naselje in okoliške gozdove ter kmetijske površine. Vir je arhivski izdelek L2A S2B_33TVM_20210614_0_L2A, ploščica 33TVM, različica obdelave 03.00. Njegov zapis v katalogu Earth Search je priložen tudi kot bled-20210614-stac.json.
Datoteka bled-20210614-pasovi.tif vsebuje izvorne digitalne vrednosti štirih pasov na 10-metrski mreži. Datoteka bled-20210614-scl.tif vsebuje izvorno klasifikacijo scene SCL na 20-metrski mreži. Izrez in združitev pasov sta izvedena brez interpolacije spektralnih meritev. Opis podatkov, pogoji uporabe in ponovljiv postopek prenosa so v data/sateliti/README.md; za izvajanje poglavja internet ni potreben.
Vir podatkov in izpeljanih prikazov: Contains modified Copernicus Sentinel data (2021).
V našem štiripasovnem GeoTIFF je B08 četrti pas, ne osmi. Pas izberemo po njegovem opisu. Polje ima obliko (4, 600, 600). read() faktorja in odmika ne uporabi samodejno. Za točno ta arhivski izdelek metapodatki določajo faktor 0,0001 in odmik 0; pred skaliranjem smo z masked=True izločili NoData = 0. To ni splošno pravilo za druge različice obdelave istega zajema.
SCL pred uporabo poravnamo s spektralnimi pasovi. Izberemo najbližjega soseda, da ohranimo celoštevilske oznake razredov. Tako vsaka izvorna 20-metrska celica našega poravnanega izreza pokrije štiri 10-metrske celice; nova mreža ne pomeni natančnejše zaznave oblakov.
quality = np.zeros(cube.shape[1:], dtype="uint8")with rasterio.open(DATA_DIR /"bled-20210614-scl.tif") as src:assert src.crs == profile["crs"] reproject( source=rasterio.band(src, 1), destination=quality, src_transform=src.transform, src_crs=src.crs, dst_transform=transform, dst_crs=profile["crs"], src_nodata=0, dst_nodata=0, resampling=Resampling.nearest, )print("Razredi SCL in število 10-metrskih celic:")print(dict(zip(*np.unique(quality, return_counts=True))))
bands = {name: cube[i].filled(np.nan) for i, name inenumerate(names)}blue, green = bands["B02"], bands["B03"]red, nir = bands["B04"], bands["B08"]valid = np.isin(quality, [4, 5, 6]) & np.isfinite(cube.filled(np.nan)).all(axis=0)print("Celice primerne za analizo:", int(valid.sum()))print("Delež primernih celic (%):", round(100* valid.mean(), 3))
Celice primerne za analizo: 355859
Delež primernih celic (%): 98.85
Ohranimo razrede SCL 4 (vegetacija), 5 (nevegetirane površine) in 6 (voda). Izločimo NoData, nasičene oziroma pokvarjene celice, temne objekte, sence, nerazvrščene celice, oblake, ciruse in sneg. Pri tem starejšem izdelku ima razred 2 širši pomen temnih objektov oziroma senc; oznake ne razlagamo samodejno po najnovejši različici procesorja. Pomen SCL in spremembe obdelave opisuje dokumentacija Sentinel-2.
SCL je avtomatska ocena. Razredi 4, 5 in 6 ne zagotavljajo, da je vsaka celica brez vpliva atmosfere ali sence. Izpis deleža veljavnih celic se nanaša na naš izrez; oblačnost iz metapodatkov celotne ploščice ni isti podatek. V priloženem izrezu je oblakov malo, zato maska izloči predvsem manjša območja. Za analizo vode je bistveno, da ohranimo tudi razred 6.
Po obeh preverjanjih ostane 355859 veljavnih celic od 360000. Sam izbor SCL bi ohranil 356236 celic, vendar ima dodatnih 377 celic v vsaj enem spektralnem pasu NoData. Na kompozitih zato vidimo tudi bele vrzeli na vodi. Teh vrzeli ne zapolnjujemo z izmišljenimi vrednostmi in jih ne obravnavamo kot kopno.
20.9 Spektralni odzivi na resničnem posnetku
Razlago spektralnega podpisa preverimo na meritvah. Za tri skupine SCL izračunamo mediano in razpon med 25. ter 75. percentilom odbojnosti vsakega pasu. S tem pokažemo tudi razpršenost, ki bi jo ena sama povprečna krivulja skrila.
Slika 20.1: Izmerjeni spektralni odzivi na izrezu Bleda: mediana in srednja polovica vrednosti po skupinah SCL. Črte le povezujejo štiri izmerjene pasove. Contains modified Copernicus Sentinel data (2021).
Pri vegetaciji pričakujemo opazen porast med rdečim in bližnjim infrardečim pasom, pri vodi pa šibek odziv v NIR. Krivulje preverimo na prikazu in jih ne razglasimo za univerzalne podpise. SCL 5 združuje različne nevegetirane površine, vključno s pozidanimi, zato ga ne enačimo z laboratorijskim vzorcem prsti.
SCL je bil izpeljan iz istega opazovanja. Razvrščanje odzivov po njem pomaga pri razlagi, ni pa neodvisno preverjanje pravilnosti SCL ali poznejše klasifikacije. Za to potrebujemo ločene referenčne podatke.
20.10 Naravni in lažni barvni kompozit
Pri naravnem kompozitu zaslonskim kanalom R, G in B pripišemo rdeči, zeleni in modri pas. Pri lažnem barvnem kompozitu uporabimo NIR, rdeči in zeleni pas: vegetacija je zato pogosto izrazito rdeča. Barva na zaslonu je rezultat izbire pasov in raztega, ne samostojna fizikalna meritev.
Za prikaz uporabimo linearni razteg med 2. in 98. percentilom veljavnih vrednosti vsakega pasu. Oblačne celice ne sodelujejo pri določanju meja. Razteg je namenjen samo prikazu; indekse računamo iz izvorne odbojnosti. To nadaljuje razlago izboljšanja kontrasta v Oštir (2006), str. 140–143.
def composite(channels, valid): rgb = np.stack(channels, axis=-1).astype("float64")for i inrange(3): values = rgb[..., i][valid]if values.size ==0:raiseValueError("Ni veljavnih celic za prikaz.") low, high = np.percentile(values, [2, 98]) rgb[..., i] = np.clip((rgb[..., i] - low) /max(high - low, 1e-6), 0, 1) rgb[~valid] =1# bela barva je tu le dogovor za neveljavne celicereturn rgbrgb = composite([red, green, blue], valid)false_color = composite([nir, red, green], valid)
Slika 20.2: Bled in okolica, Sentinel-2B, 14. junij 2021: naravni in lažni barvni kompozit. Bela območja so izločena s SCL ali imajo NoData. Contains modified Copernicus Sentinel data (2021).
Pri primerjavi datumov neodvisen razteg vsake slike lahko ustvari navidezno razliko. Za primerjalni prikaz določimo enake meje raztega, za številčno analizo pa ohranimo fizikalne vrednosti.
20.11 Vizualna interpretacija: več kot barva
Knjiga pri vizualni interpretaciji povezuje ton, obliko, velikost, vzorec, teksturo, senco in prostorsko povezavo. Na posnetku Bleda uporabimo isto razmišljanje (Oštir 2006, pogl. 14).
Element
Kaj preverimo na kompozitu?
Ton in barva
Jezero je večinoma temno; v lažnem kompozitu vegetacija izstopa rdeče.
Oblika in velikost
Jezero ločimo od ozkih vodotokov; drobnih objektov ne interpretiramo prek zmogljivosti mreže.
Vzorec
Kmetijske parcele tvorijo drugačno razporeditev kot naselje.
Tekstura
Gozdovi in travniki imajo različno prostorsko spremenljivost odziva.
Senca
Temno območje ob pobočju ni nujno voda.
Povezava z okolico
Ceste, naselja, obala in teren pomagajo razložiti isti barvni odziv.
Pokrovnost opisuje, kaj prekriva površje, na primer drevje ali voda. Raba opisuje dejavnost oziroma namen. Travnata površina je lahko pašnik, park ali športna površina; samo spektralni odziv teh pomenov ne razloči nujno. Interpretacijo zato povezujemo s kontekstom in podatki GIS, pri čemer pazimo na njihovo časovno ustreznost.
20.12 Izboljšanje in transformacije podob
Razteg kontrasta spremeni prikaz vrednosti. Prostorsko filtriranje pa računa novo vrednost iz okolice: glajenje zmanjša drobne razlike, filtri robov poudarijo prehode. Pri tem lahko zabrišemo ozko reko ali ustvarimo vtis izrazitejšega roba. Metoda, uporabna za vizualno razlago, zato ni samodejno primerna pred količinsko analizo (Oštir 2006, pogl. 16).
Spektralne transformacije združujejo pasove. Razmerja poudarijo izbrane razlike, analiza osnovnih komponent (PCA) pa podatke preoblikuje v nekorelirane smeri, urejene po varianci. Visoka varianca ne pomeni nujno velike vsebinske uporabnosti: komponento lahko zaznamujejo tudi oblaki ali osvetlitev. PCA je odvisna od izbranega območja, pasov, maskiranja in morebitnega standardiziranja.
Pri večločljivostnem združevanju, na primer s pankromatskim pasom, lahko poudarimo prostorske podrobnosti barvne podobe, hkrati pa spremenimo njen spektralni odziv. Tako izostrene podobe zato ne zamenjamo brez preverjanja za izvorne pasove pri računu indeksov. Transformacije PCA, HSI in povezovanje pasov so podrobneje predstavljeni v knjigi (Oštir 2006, pogl. 17 in 19).
20.13 NDVI: normirana razlika NIR in rdečega pasu
Vegetacijski indeks NDVI primerja odziv v bližnjem infrardečem in rdečem območju:
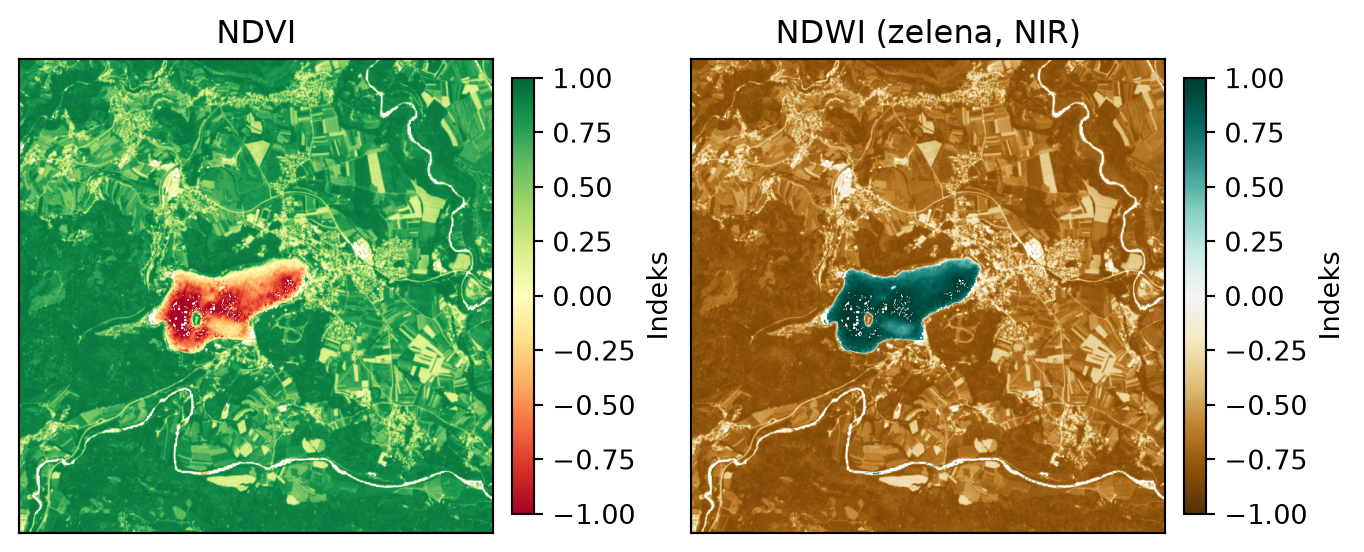
Formula in njena spektralna utemeljitev sta obravnavani v Oštir (2006), str. 164–166. Pri nenegativnih odbojnostih in pozitivni vsoti je indeks med −1 in 1. Visoke vrednosti pogosto spremljajo zeleno vegetacijo, nizke pa vodo, gola tla ali druge površine. Rezultat je odvisen tudi od prsti, fenologije, gostote vegetacije in atmosferskih ostankov. NDVI ni neposredna meritev biomase ali diagnoza bolezni.
Pred odštevanjem celoštevilske podatke pretvorimo v plavajočo vejico, da se izognemo prelivu. Posebej obravnavamo neveljavne vrednosti in ničelno oziroma zelo majhno vsoto.
def normalized_difference(a, b, valid, eps=1e-6): a, b = np.asarray(a, dtype="float64"), np.asarray(b, dtype="float64") denominator = a + b good = valid & np.isfinite(a) & np.isfinite(b) & (np.abs(denominator) > eps) result = np.full(a.shape, np.nan, dtype="float64") np.divide(a - b, denominator, out=result, where=good)return resultndvi = normalized_difference(nir, red, valid)print("NDVI min/max:", round(float(np.nanmin(ndvi)), 3),round(float(np.nanmax(ndvi)), 3))
NDVI min/max: -0.986 0.948
Rezultatov zunaj pričakovanega območja ne odrežemo avtomatsko. Pri pravih izdelkih preverimo negativne popravljene odbojnosti, masko, skaliranje in majhne imenovalce. Skupno temnenje obeh pasov se lahko v razmerju izniči, vendar to ni zagotovilo, da so sence ali atmosferski vplivi odpravljeni.
Voda pogosto doseže pozitivne vrednosti zaradi šibkega odziva v NIR. Pozitiven indeks pa ni dokaz vode: rezultat lahko motijo pozidane površine, sence in mešani piksli. Prag prilagodimo območju in ga preverimo z neodvisnimi podatki.
Ime NDWI se uporablja tudi za druge kombinacije pasov. Razmerje NIR in SWIR je namenjeno predvsem spremljanju vlage in se pogosto imenuje NDMI. Zato ob imenu vedno navedemo formulo in pasove; terminološko razliko obravnava USGS, primer uporabe zelenega in NIR pasu za vodo pa študija USGS o mokriščih.
ndwi = normalized_difference(green, nir, valid)water_candidate = np.isfinite(ndwi) & (ndwi >0)vegetation_candidate = np.isfinite(ndvi) & (ndvi >.5)cell_area =abs(transform.a * transform.e) # mreža brez zasuka, enote metriprint("Kandidati za vodo v izrezu (ha):", water_candidate.sum() * cell_area /10000)print("Delež kandidatov za vegetacijo (% veljavnih celic):",round(100* vegetation_candidate.sum() / np.isfinite(ndvi).sum(), 2))
Kandidati za vodo v izrezu (ha): 137.14
Delež kandidatov za vegetacijo (% veljavnih celic): 84.2
To je pragovni izbor na posnetku, ne potrjena klasifikacija. Izpisana površina kandidatov ni nujno površina Blejskega jezera: vključuje vse pozitivne celice NDWI v izrezu, tudi morebitne druge vodne površine in napačne izbore. Površina je izračunana iz celic na projekcijski mreži; neveljavnega dela scene ne štejemo kot »brez vode« ali »brez vegetacije«.
Slika 20.3: NDVI in NDWI območja Bleda, 14. junij 2021. Bela območja nimajo veljavnega rezultata. Contains modified Copernicus Sentinel data (2021).
20.15 Zapis in preverjanje indeksov
Indeks je enopasovni raster z isto mrežo kot pripravljeni pasovi. Ohranimo georeferenciranje, določimo float32 in izrecno oznako NoData. Opis pasu zabeleži pomen rezultata.
index_profile = profile.copy()index_profile.update(count=1, dtype="float32", nodata=-9999, compress="deflate")for name, array in [("NDVI", ndvi), ("NDWI", ndwi)]: path = OUT_DIR /f"{name.lower()}.tif"with rasterio.open(path, "w", **index_profile) as dst: dst.write(np.where(np.isfinite(array), array, -9999).astype("float32"), 1) dst.set_band_description(1, name +"; Sentinel-2B Bled 2021-06-14") dst.update_tags(source_item="S2B_33TVM_20210614_0_L2A", attribution="Contains modified Copernicus Sentinel data (2021)")with rasterio.open(path) as check: restored = check.read(1, masked=True)assert check.transform == transform and check.crs == profile["crs"]assert np.array_equal(~np.ma.getmaskarray(restored), np.isfinite(array))assert np.allclose(restored.compressed(), array[np.isfinite(array)])print("Oba indeksa sta zapisana in preverjena.")
Oba indeksa sta zapisana in preverjena.
20.16 Interpretacija posnetka in razširitev analize
Na kompozitih poiščemo Blejsko jezero, naselje ter okoliške gozdove in kmetijske površine. Nato primerjamo njihovo podobo na NDVI in NDWI. Posebej si ogledamo obalo, kjer celice mešajo odziv vode in kopnega, ter senčna pobočja. Visok indeks ali oznaka SCL sama ne nadomestita preverjanja na posnetku in z neodvisnimi podatki.
Za drugo območje ponovimo pripravo: določimo čas in vprašanje analize, izberemo ustrezno raven obdelave, pridobimo pasove, kakovostni sloj in metapodatke ter zabeležimo identifikator izdelka. Nato izvedemo skaliranje, uskladimo mreže in preverimo masko na kompozitu. Skripta tools/pripravi-satelitske-podatke.py dokumentira prenos točno uporabljenega izreza, ne izvaja pa samodejnega izbora nove scene.
Pri časovni primerjavi zahtevamo primerljive meritve: isto območje in mrežo, ustrezno radiometrično obdelavo, primerljivo sezono ter upoštevanje oblakov, senc, snega in razlik osvetlitve. Za razliko dveh datumov uporabimo skupno veljavno območje. Razlika NDVI lahko odraža košnjo ali običajen sezonski razvoj, ne nujno degradacije.
20.17 Klasifikacija in ocena točnosti
Klasifikacija meritve pretvori v tematske razrede. Prag NDWI je preprosto pravilo za izbor kandidatov, popolna karta pokrovnosti pa zahteva jasno določene razrede, reprezentativne podatke in preverjanje. Knjiga razlikuje nenadzorovano in nadzorovano klasifikacijo ter poudari pomen vzorcev in ocene rezultatov (Oštir 2006, 175–83).
20.17.1 Od spektralnih gruč do informacijskih razredov
Pri nenadzorovani klasifikaciji algoritem združuje podobne odzive. Gruča še nima samodejnega geografskega pomena: več gruč lahko predstavlja isti gozd v različnih osvetlitvah, ena gruča pa več podobno odzivnih površin. Analitik mora povezavo med gručo in informacijskim razredom utemeljiti.
Pri nadzorovani klasifikaciji razrede določimo vnaprej in zanje zberemo učne vzorce. Ti morajo zajeti raznolikost razreda, ne le najlepših primerov. Vzorci gozda naj na primer ne obsegajo samo enega enakomerno osvetljenega sestoja. Klasične metode, opisane v knjigi, vključujejo razvrščanje po razdalji in največji verjetnosti; sodobni pristopi uporabljajo tudi ansamble dreves in nevronske mreže. Izbira zahtevnejšega algoritma ne odpravi slabih oznak ali neprimerljivega vhodnega posnetka.
Pikselna klasifikacija odloča za posamezne celice, objektni pristopi pa najprej povežejo območja in vključujejo še obliko, teksturo ter okolico. Pri razmejevanju parcel ali naselij je kontekst pogosto pomemben, vendar rezultat segmentacije sam po sebi še ni pravilen objekt iz resničnega sveta.
20.17.2 Referenca in matrika napak
Za preverjanje potrebujemo vzorce, ki niso sodelovali pri učenju ali izbiri praga. Referenco lahko pridobimo s terenom ali primernim podrobnejšim posnetkom, pri čemer preverimo datum in merilo. SCL ni neodvisna referenca za oceno našega NDWI, saj nastaja iz istih spektralnih meritev.
Matrika napak primerja referenčne in napovedane razrede. Vedno označimo, katera os predstavlja katere. Iz nje za razred vode izračunamo:
izdelovalčevo točnost: kolikšen delež referenčne vode smo prepoznali kot vodo; nizka vrednost kaže na izpuščanje;
uporabnikovo točnost: kolikšen delež napovedane vode je res voda po referenci; nizka vrednost kaže na napačno vključevanje.
Skupna točnost lahko skrije slab rezultat redkega razreda. Karta, ki skoraj vse označi kot kopno, je lahko na pretežno kopenskem območju na videz uspešna, a neuporabna za poplave. Zahtevana točnost je odvisna od uporabe; splošnega praga, ki bi vsako karto naredil dovolj dobro, ni. Za statistično oceno površin in negotovosti upoštevamo tudi načrt vzorčenja.
Prostorsko bližnje celice so povezane. Če naključno razdelimo sosednje piksle iste parcele med učenje in preverjanje, lahko uspešnost na novem območju precenimo. Smiselno je ločevanje po območjih oziroma datumih, skladno z nameravano uporabo modela. Pri preverjanju prenosa na drug letni čas ne zadostuje test na istem posnetku.
20.18 Sodobni pristopi opazovanja Zemlje
Naslednji pregled povezuje osnove iz knjige z razvojem do septembra 2026. Novi pristopi razširjajo obseg in hitrost analize, še vedno pa zahtevajo poznavanje meritev, mask in negotovosti.
20.18.1 Časovne vrste in podatkovne kocke
En posnetek prikazuje stanje v določenem trenutku. Zaporedje posnetkov omogoča opis sezonskega razvoja, dogodkov in dolgotrajnih sprememb. Podatkovna kocka uredi meritve po prostoru, času in pasovih. Tako vprašanje »kje je visok NDVI?« razširimo v »kdaj se je NDVI spremenil in ali sprememba presega običajni sezonski potek?«
Pri sestavljanju časovnega kompozita določimo obdobje, masko in statistiko. Mesečna mediana združuje različne dneve; ni posnetek enega trenutka in lahko zgladi kratek dogodek. Zato skupaj z rezultatom hranimo število veljavnih opazovanj in informacije o času. Vrzeli zaradi oblakov ne obravnavamo kot ničelne meritve.
Primer priprave primerljivih vhodov je NASA Harmonized Landsat Sentinel-2 (HLS): združuje podatke na skupni 30-metrski mreži ter vključuje radiometrično in geometrijsko usklajevanje. Skupna imena pasov sama ne zadoščajo; pri primerjavi senzorjev upoštevamo tudi spektralne odzive in smer opazovanja. HLS zato ni zgolj skladanje datotek Landsat in Sentinel-2. Opis algoritmov HLS, izdelek S30.
20.18.2 Od prenosa celih scen do obdelave v oblaku
Veliki arhivi spodbujajo delo, pri katerem izberemo samo potrebne pasove, območje in čas. STAC standardizira opis in iskanje prostorsko-časovnih podatkov. COG organizira GeoTIFF tako, da lahko odjemalec prek omrežja prebere le potrebne bloke. STAC je katalog metapodatkov, COG pa način organizacije rastrske datoteke; ne opravljata iste naloge.
Pri našem izrezu smo ta pristop že uporabili: priloženi STAC določa izvor, pripravljalna skripta pa bere okna oddaljenih COG. Pri večjem obsegu lahko račun premaknemo bližje arhivu. Copernicus Data Space Ecosystem ponuja kataloge in vmesnike za obdelavo, med drugim openEO, kjer postopek opišemo kot povezane operacije nad podatkovno kocko. Razpoložljivi podatki, prijava in računske omejitve so lastnost izbrane storitve. Dokumentacija CDSE, povezava STAC in openEO.
Metapodatke našega resničnega posnetka lahko pregledamo brez povezave:
Izdelek: S2B_33TVM_20210614_0_L2A
Zajem: 2021-06-14T10:07:53.315000Z
Obdelava: 03.00
blue skala: 0.0001 odmik: 0
green skala: 0.0001 odmik: 0
red skala: 0.0001 odmik: 0
nir skala: 0.0001 odmik: 0
Za ponovljivost shranimo identifikatorje izdelkov, parametre, različice programske opreme in pravila maskiranja. Spletna storitev, ki vedno vrne »najnovejši« izdelek, ni dovolj natančen opis vhodnih podatkov za ponovitev analize.
20.18.3 Povezovanje optičnih, radarskih in drugih podatkov
Veččasovno, večločljivostno in večsenzorsko povezovanje je obravnavano že v knjigi (Oštir 2006, pogl. 19). Sodobni arhivi omogočajo izvajanje takih postopkov na večjih območjih. Optični podatki opisujejo spektralni odziv, radar pa doda informacijo o povratnem sipanju. Sentinel-1 omogoča opazovanje tudi ponoči in skozi oblake, zato dopolnjuje optične časovne vrste. Predstavitev Sentinel-1.
Pri poplavah je lahko kombinacija posebej uporabna: oblačnost zakrije optični pogled, radarska meritev pa lahko pokaže spremembo odziva. Vendar veter, vegetacija, urbano okolje in geometrija vplivajo na razpoznavnost vode. Pred združevanjem uskladimo čas, mrežo in pomen značilk. Radarske vrednosti ne vstavljamo v formulo NDVI.
20.18.4 Hiperspektralno opazovanje
Več ozkih in zaporednih spektralnih pasov omogoča preučevanje absorpcijskih značilnosti, ki jih široki pasovi večspektralnega senzorja lahko zakrijejo. Raziskujemo lahko lastnosti rastlinja, tal, mineralov in voda, vendar več pasov prinaša tudi več zahtev pri kalibraciji, atmosferski korekciji ter obravnavi šuma.
ESA razvija misijo CHIME, usmerjeno v hiperspektralno spremljanje okolja in naravnih virov. Priprava vključuje letalske in terenske meritve za preverjanje prihodnjih izdelkov. To je konkreten primer razvoja proti podrobnejši spektralni informaciji; štirje pasovi našega izreza takšnih meritev ne morejo nadomestiti. ESA: priprava meritev za ROSE-L in CHIME.
20.18.5 Strojno učenje in temeljni modeli
Strojno učenje povezuje pasove, indekse, teksturo in časovni potek z izbrano ciljno spremenljivko. Globoke mreže lahko upoštevajo prostorski kontekst in zaporedja opazovanj. Pri temeljnih modelih obsežno predhodno učenje pripravi predstavitve podatkov, ki jih nato prilagodimo konkretni nalogi. Primer je Prithvi-EO-2.0, razvit za veččasovne podatke opazovanja Zemlje in predhodno učen na podatkih HLS. Opis modela in vrednotenja.
Pred uporabo preverimo zahtevane pasove, velikost celice, skaliranje, časovne vhode in pričakovano obliko maske. Modela, pripravljenega za drugačne vhode, ne uporabimo neposredno na poljubnem RGB prikazu. Njegovo prilagoditev in vrednotenje obravnavamo ločeno; prepričljiva karta ni dokaz pravilnosti na novem območju.
Če model zapolni vrzel ali izostri podobo, je rezultat modelna ocena. Ohranimo izvorne meritve in masko ter jasno označimo ocenjeni del. Tako ustvarjenih podrobnosti ne predstavljamo kot dodatnih satelitskih opazovanj. V tem poglavju so vse prikazane podobe in spektralne statistike izpeljane iz priloženih resničnih meritev.
20.18.6 Digitalni dvojčki in podpora odločanju
Digitalni dvojček povezuje opazovanja z modelom sistema, da lahko spremljamo stanje in raziskujemo scenarije. Pobuda Destination Earth združuje podatke in modelske zmogljivosti za obravnavo okoljskih sprememb ter ekstremnih dogodkov. Satelitska meritev v takem sistemu pomaga opisati ali preveriti stanje; napoved pa nastane z modelom. ESA: Destination Earth.
Zato v končnem izdelku ločimo opazovanje, izpeljani kazalnik in napoved. Karta NDWI našega izreza opisuje spektralno razmerje v času zajema. Napoved prihodnjega vodostaja bi potrebovala še druge meritve, procesni ali statistični model in oceno negotovosti.
20.19 Izbira podatkov glede na nalogo
Pregled uporabe v knjigi zajema vegetacijo, vode, naselja, nesreče in druge prostorske pojave (Oštir 2006, pogl. 20). Pri sodobni izvedbi naj izbiro podatkov vodi vprašanje, ne razpoložljiv algoritem.
Naloga
Smiselni podatki in pristop
Kaj še potrebujemo za razlago?
Spremljanje rastne sezone
Optična časovna vrsta in vegetacijski kazalniki
Datume košnje, vrsto posevka in vremenske razmere
Sprememba vodnih površin
Optični indeksi in po potrebi radarski podatki
Datum dogodka, relief in referenčni obris
Stanje gozda
Veččasovni spektralni odziv, po potrebi višinski podatki
Terenske informacije o sestojih in motnjah
Širjenje naselja
Veččasovni posnetki, objekti in podatki GIS
Razlikovanje pokrovnosti od dejanske rabe
Temperatura površja
Termične meritve in ustrezna korekcija
Emisivnost in razlikovanje površinske ter zračne temperature
Praktična analiza se zaključi z opisom izvora, uporabljene metode, pokritosti z veljavnimi podatki in omejitev. Šele tako lahko uporabnik presodi, ali rezultat odgovarja na njegovo vprašanje.
20.20 Preverite razumevanje
Izračunajte NDVI za NIR = 0,30 in rdečo = 0,25. Pričakujte približno 0,091. Zakaj se razlikuje od primera vegetacije?
Izračunajte NDWI za zeleno = 0,06 in NIR = 0,015. Pričakovani rezultat je 0,6.
Spremenite prag NDVI na 0,3 in 0,7 ter primerjajte deleže in izbrane površine na posnetku Bleda. Ali lahko z enim pragom zanesljivo ločimo gozd od travnikov?
Pojasnite, zakaj NDVI ne računamo iz percentilno raztegnjenih zaslonskih kanalov.
Kako bi primerjali dve sceni, če oblak na drugi zakrije polovico izbranega polja? Razlikujte skupno veljavno območje od celotne površine polja.
Na kompozitu Bleda poiščite primer, kjer oblika ali okolica pomaga bolj kot barva. Utemeljite interpretacijo z vsaj dvema elementoma vizualne interpretacije.
Zakaj je uporaba SCL za učenje klasifikatorja in nato za ocenjevanje njegove točnosti problematična? Predlagajte neodvisen vir preverjanja.
Za spremljanje poplave med dolgotrajno oblačnostjo izberite primeren tip senzorja in navedite eno njegovo omejitev.
Iz priloženega STAC zapisa razberite datum, različico obdelave in skalo. Pojasnite razliko med katalogom STAC, datoteko COG in obdelavo z openEO.
Primerjajte en posnetek in mesečni mediani kompozit: kateri je primernejši za kratek dogodek in zakaj? Katere podatke o veljavnosti bi shranili ob kompozitu?
20.21 Viri in nadaljevanje
Osrednji knjižni vir je Oštir (2006): poglavja 1 in 3–10 za zajem ter fizikalne osnove, 13–18 za interpretacijo in obdelavo ter 19–20 za povezovanje in uporabo. Za širši uvod je priporočeno navedeno gradivo ESA o opazovanju Zemlje. Sodobni viri so povezani pri posameznih temah, saj se storitve in izdelki spreminjajo. Nadaljnja praktična naloga je primerjava Bleda na drugem datumu ter preverjanje rezultatov z referenčnimi podatki.
Anaconda. b. d. „Advance AI with Open Source“. Pridobljeno 30. junij 2026. https://www.anaconda.com/.
Bivand, Roger. 2021. „Progress in the R Ecosystem for Representing and Handling Spatial Data“. Journal of Geographical Systems 23 (4): 515–46. https://doi.org/10.1007/s10109-020-00336-0.
Bivand, Roger, Edzer Pebesma, in Virgilio Gómez-Rubio. 2013. Applied Spatial Data Analysis with R. Springer.
Burrough, Peter A., Rachael McDonnell, in Christopher D. Lloyd. 2015. Principles of Geographical Information Systems. 3. izd. Oxford University Press.
Harris, Charles R., K. Jarrod Millman, Stéfan J. van der Walt, idr. 2020. „Array Programming with NumPy“. Nature 585 (7825): 357–62. https://doi.org/10.1038/s41586-020-2649-2.
Jenny, Bernhard, Bojan Šavrič, Nicholas D. Arnold, Brooke E. Marston, in Charles A. Preppernau. 2017. „A Guide to Selecting Map Projections for World and Hemisphere Maps“. V Choosing a Map Projection, uredil Miljenko Lapaine in E. Lynn Usery. Springer.
Pebesma, Edzer, in Roger Bivand. 2023. Spatial Data Science: With Applications in R. CRC Press. https://r-spatial.org/book/.
Plotly Technologies Inc. 2015–. Plotly Python Open Source Graphing Library. Released. https://plotly.com/python/.
Pronk, Maarten, Rafael Schouten, Anshul Singhvi, Felix Cremer, in Jakub Nowosad. 2024. Geocomputation with Julia. CRC Press. https://julia.geocompx.org/.
Šavrič, Bojan, Bernhard Jenny, in Helen Jenny. 2016. „Projection Wizard – an Online Map Projection Selection Tool“. The Cartographic Journal 53 (2): 177–85. https://doi.org/10.1080/00087041.2015.1131938.